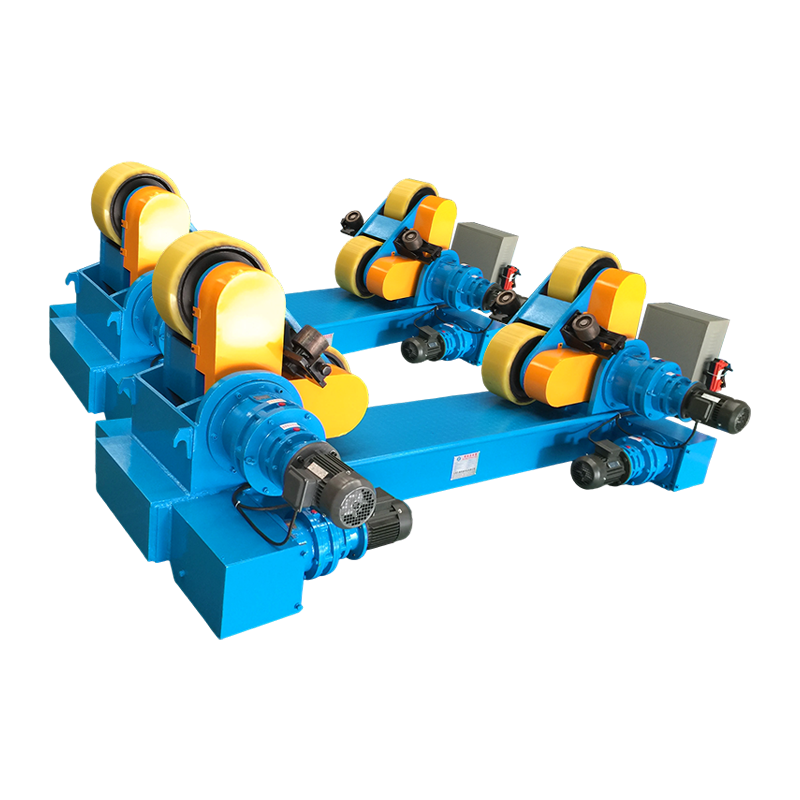
전기 궤도 운동 및 편류 방지 기능을 갖춘 40T 자동 정렬 용접 회전 기계
40T 자동 정렬 용접 회전 기계는 견고한 원통형 공작물을 위해 특별히 설계된 고급 용접 위치 결정 장치입니다. 전동 트랙 이동 및 드리프트 방지 기능을 탑재하여 용접 시 안정적이고 정밀한 공작물 회전을 유지하여 고효율 및 고품질 용접을 실현합니다. 전기 트...
See Details
용접 포지셔너 모든 용접 접합부를 최적의 평면 또는 수평 위치에 배치하기 위해 작업물을 회전, 기울이거나 재배치하는 기계 장치입니다. 용접 로봇의 종류 용접 자체를 실행하는 다양한 자동화된 암 구성(관절식, 스카라, 데카르트식, 협동식 등)을 참조하십시오. 각각 독립적으로 사용하면 용접 품질과 작업자의 인체공학적 측면이 향상됩니다. 통합 용접 셀에서 함께 사용하면 위치 이탈 용접이 완전히 제거되고, 사이클 시간이 30~60% 단축되며, 중공업부터 정밀 전자에 이르기까지 산업 전반에 걸쳐 지속적인 무인 생산이 가능해집니다.
A 용접 포지셔너 용접 작업 중 공작물의 방향을 조작하여 용접공 또는 용접 로봇이 항상 가장 접근하기 쉽고 중력에 유리한 위치에 있도록 하는 전동식 작업 고정 시스템입니다. 주요 목표는 속도가 느리고 일관성이 떨어지며 더 높은 용접 기술이 필요한 오버헤드, 수직 및 수평 용접을 가장 빠른 이동 속도에서 최고 품질의 용접을 생성하는 플랫(1G) 또는 수평 필렛(2F) 위치로 변환하는 것입니다.
용접 포지셔너는 동작 축, 부하 용량 및 적용 분야에 따라 분류됩니다. 가장 일반적인 6가지 유형은 다음과 같습니다.
턴테이블 포지셔너는 단일 수평 축에서 작업물을 회전시키므로 플랜지, 압력 용기 및 파이프 스풀과 같은 원통형 부품의 원주 용접에 이상적입니다. 부하 용량 범위는 다음과 같습니다. 50kg~100,000kg 이상 중공업 모델용. 회전 속도는 일반적으로 0.1~5RPM , 용접 이동 속도와 정확하게 일치하도록 조정 가능합니다.
틸트 앤 회전 포지셔너는 틸트 축(일반적으로 0~135°)과 회전 축이라는 두 개의 동작 축을 제공하므로 클램핑을 해제하지 않고도 복잡한 부품을 거의 모든 각도로 재배치할 수 있습니다. 가장 다재다능한 표준 포지셔너 유형으로 구조 제작, 농업 장비 프레임, 자동차 부품 계량에 널리 사용됩니다. 100~10,000kg .
주축대-심압대 포지셔너는 두 개의 구동 끝, 즉 주축대(전동식)와 심압대(지지 또는 전동식) 사이에서 길고 무거운 작업물을 지지합니다. 이 구성은 부품 길이가 1~2미터를 초과하고 지속적으로 회전해야 하는 용접 샤프트, 차축, 붐 및 빔에 필수적입니다. 부하 용량 범위는 다음과 같습니다. 500kg ~ 50,000kg 중심 거리가 최대 10미터 이상입니다.
대관람차 포지셔너는 회전 프레임의 반대편에 2개의 공작물 고정 장치를 장착하여 한 부품을 용접하는 동안 다른 부품은 로드 또는 언로드할 수 있습니다. 85~95% 단일 스테이션 설정에서는 40~60%입니다. 이는 자동차 섀시 부품, 휠 허브 및 배기 부품용 대용량 로봇 용접 셀에 많이 사용됩니다.
트러니언 포지셔너는 건설 장비 붐, 풍력 터빈 나셀 프레임, 선박 섹션과 같은 크고 부피가 큰 어셈블리를 두 개의 트러니언 링을 사용하여 수평 축을 중심으로 회전시킵니다. 극한의 부하를 위해 설계되었습니다. 10,000~500,000kg , 일반적으로 오버헤드 크레인에 접근할 수 있는 대형 제조 공장의 바닥에 장착됩니다.
컬럼 앤 붐 조작기는 용접 포지셔너와 용접 토치를 대형 정지 또는 천천히 회전하는 작업물 위에 배치하는 조정 가능한 붐을 결합합니다. 붐은 X, Y, Z 이동을 제공합니다. 축당 1~10미터 , 이 시스템은 압력 용기 세로 이음매, 대형 탱크 제작 및 해양 구조 용접을 위한 표준 솔루션으로 만들어졌습니다.
| 포지셔너 유형 | 운동의 축 | 일반적인 부하 용량 | 기본 애플리케이션 |
|---|---|---|---|
| 턴테이블 | 1(회전) | 50kg – 100,000kg | 파이프, 플랜지, 압력 용기 |
| 기울이기 및 회전 | 2(틸트 회전) | 100kg – 10,000kg | 구조 프레임, 농업 장비 |
| 주축대-심압대 | 1~2(회전) | 500kg – 50,000kg | 샤프트, 빔, 긴 구조물 |
| 관람차(H-프레임) | 2(프레임 고정 장치) | 한 면당 100kg – 3,000kg | 로봇 셀, 대용량 부품 |
| 트러니언 | 1(회전) | 10,000kg – 500,000kg | 무거운 제작, 건설 |
| 칼럼 & 붐 | 3(X, Y, Z 회전) | 고정식 / 매우 큰 | 탱크, 압력 용기, 해양 |
표 1: 모션 축, 부하 용량 및 기본 애플리케이션별 용접 포지셔너 유형 비교.
는 용접 로봇의 종류 광범위한 기계 아키텍처를 포괄하며 각각은 도달 범위, 탑재량, 정밀도 및 유연성의 다양한 조합을 위해 설계되었습니다. 올바른 로봇 유형을 선택하는 것은 용접 프로세스를 선택하는 것만큼 중요합니다. 잘못된 아키텍처는 접근을 제한하고, 반복성을 감소시키거나, 사이클 시간을 불필요하게 증가시킵니다.
다관절 로봇은 용접 자동화 분야에서 지배적인 유형으로, 설치된 전체 용접 로봇의 70% 전 세계적으로. 6개의 회전 조인트는 인간 팔의 전체 동작 범위를 복제하므로 거의 모든 각도에서 복잡한 조인트 형상에 토치 접근이 가능합니다. 페이로드 용량은 다음과 같습니다. 3kg~20kg 용접 토치 응용 분야의 경우 도달 범위가 다음과 같습니다. 600mm ~ 3,100mm . 위치 반복성은 일반적으로 ±0.02~0.08mm .
SCARA(선택적 규정 준수 관절형 로봇 암) 로봇은 수직 Z축이 있는 수평면에서 작동하므로 전자 하우징, 얇은 판금 부품 및 자동차 내부 부품과 같은 평면 또는 완만한 곡선 어셈블리의 점용접에 매우 적합합니다. 견고한 수직 축은 탁월한 반복성을 제공합니다. ±0.01~0.02mm 그러나 6축 다관절 로봇에 비해 깊게 들어간 관절에 대한 접근이 제한됩니다.
데카르트 용접 로봇은 오버헤드 갠트리 구조에 장착된 3개의 선형 축(X, Y, Z)을 따라 이동하며 1m × 1m ~ 20m × 10m 또는 더 큰. 이 로봇은 단일 팔 로봇이 도달 거리가 충분하지 않은 대형 평면 패널, 조선 섹션 및 교량 강철 용접에 탁월합니다. 선형 모션을 사용하면 프로그래밍이 간단해지고 경로 정확도가 매우 높아집니다. 일반적으로 ±0.1mm 넓은 범위에 걸쳐.
협동 용접 로봇(코봇)은 힘-토크 센서를 사용하여 접촉을 감지하고 즉시 중지함으로써 완전한 안전 보호 장치 없이 인간 작업자와 함께 안전하게 작업하도록 설계되었습니다. 용접 코봇은 일반적으로 다음과 같은 페이로드를 제공합니다. 5~16kg 그리고 도달 범위 850~1,300mm . 빈번한 재프로그래밍이 필요한 소규모 배치, 다품종 생산에 이상적입니다. 새 부품의 설정 시간을 30분 이내 수동 학습 프로그래밍을 사용합니다.
7축 로봇은 표준 6축 아키텍처에 선형 트랙 또는 중복 팔 조인트를 추가하여 장애물 주위에 접근하고, 좁은 공간에서 토치 각도를 유지하고, 특이점 위치를 피할 수 있는 추가적인 자유도를 로봇에 제공합니다. 로봇과 포지셔너 축이 동시에 조정되는 항공우주 용접, 복잡한 구조 제작, 통합 포지셔너 셀에 점점 더 많이 사용되고 있습니다. 트랙 장착형 7축 시스템은 다음과 같은 선형 거리를 처리할 수 있습니다. 최대 50미터 .
스폿 용접 로봇은 일반적으로 무게가 나가는 저항 스폿 용접 건을 운반하도록 특별히 구성된 고중량 다관절 로봇입니다. 40~150kg . 이는 단일 차체에 필요한 자동차 차체 생산의 중추입니다. 3,000~5,000개 스폿 용접 10~20대의 로봇으로 구성된 셀을 사용하여 60초 이내에 완료됩니다. 페이로드 범위는 다음과 같습니다. 100kg ~ 500kg 중포 구성용.
| 로봇 종류 | 축 | 페이로드 | 반복성 | 최고의 용접 프로세스 |
|---|---|---|---|---|
| 관절형(6축) | 6 | 3~20kg | ±0.02~0.08mm | MIG, TIG, 레이저, 플라즈마 |
| SCARA | 4 | 5~20kg | ±0.01~0.02mm | 스폿, 마이크로 용접 |
| 데카르트(갠트리) | 3~5 | 20~500kg | ±0.1mm | SAW, MIG(대형 패널) |
| 협업(Cobot) | 6~7 | 5~16kg | ±0.03~0.1mm | MIG, TIG(하이믹스) |
| 7축 | 7 | 5~20kg | ±0.02~0.05mm | TIG, 레이저, 복잡한 기하학 |
| 스폿 용접 로봇 | 6 | 100~500kg | ±0.1~0.2mm | 저항 점용접 |
표 2: 축, 페이로드, 반복성 및 권장 용접 프로세스에 따른 용접 로봇 유형 비교.
통합 용접 포지셔너s 와 용접 로봇 포지셔너 축이 외부 로봇 축으로 처리되는 조정된 다축 용접 셀을 생성합니다. 로봇 컨트롤러와 실시간으로 동기화되어 공작물 이동과 토치 이동이 동시에 발생합니다. 이것은 다음과 같이 알려져 있습니다. 조화로운 움직임 또는 외부 축 조정 이며 다음과 같은 몇 가지 중요한 이점을 제공합니다.
는 productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| 미터법 | 포지셔너 없이 | 포지셔너 포함 |
|---|---|---|
| 용접 위치 | 모든 포지션(1G~6G) | 평면/수평(1G/2F) |
| 와이어 이송 속도(MIG) | 4~7m/분 | 8~15m/분 |
| 증착률 | 2~4kg/h | 5~12kg/h |
| 재작업/불량률 | 3~8% | 0.5~1.5% |
| 아크 온 시간(로봇 셀) | 50~65% | 85~95% |
| 운전자 인체공학적 위험 | 높음(머리 위/어색함) | 낮음(평평/좌석) |
표 3: 로봇 용접 셀에 포지셔너 통합 여부에 따른 용접 성능 비교.
포지셔너 유형과 로봇 유형의 다양한 조합은 부품 형상, 볼륨 및 품질 요구 사항을 기반으로 각 산업에 최적입니다.
자동차 차체(Body-in-White) 생산은 다음 사항에 의존합니다. 스폿 용접 로봇 (6축, 100~500kg 페이로드) 관람차 포지셔너 대량 생산에 필요한 처리량을 달성합니다. 일반적인 차체 공장 배포 200~400대의 용접 로봇 여러 개의 조정된 셀을 거쳐 60~90초마다 새로운 차체를 생성합니다.
원주형 파이프 및 용기 용접 용도 턴테이블 또는 주축대-심압대 포지셔너 와 다관절 MIG 또는 TIG 용접 로봇 . 포지셔너는 로봇이 고정된 토치 위치를 유지하는 동안 파이프를 회전시킵니다. 이는 ASME 섹션 IX 및 API 1104 코드 요구 사항을 충족하는 용접 품질을 달성하고 조인트 전체에 일관된 루트 침투를 달성하는 기술입니다. 직경 50mm ~ 2,000mm .
조선소의 대형 패널 용접 직교 갠트리 용접 로봇 와 submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 길이 20미터 . 곡선형 선체 섹션 및 T-빔 어셈블리 사용 트러니언 포지셔너 다관절 MIG 로봇이 필렛 및 맞대기 용접을 완료하는 동안 대규모 구조 유닛(50~200톤)을 회전시킵니다.
다품종, 소량 계약 제작자가 가장 큰 혜택을 누릴 수 있습니다. 협동 용접 로봇(코봇) 컴팩트와 결합 틸트 앤 회전 포지셔너 . 코봇 용접 셀은 30분 이내에 새 부품을 위해 다시 프로그래밍할 수 있으므로 배치 크기가 작은 경우에도 경제적으로 실행 가능합니다. 부품 5~50개 — 기존 로봇 용접 셀 투자를 정당화하는 데 일반적으로 필요한 부품 수 500개 기준보다 훨씬 낮습니다.
귀하의 응용 분야에 적합한 포지셔너와 로봇 유형을 찾으려면 5가지 핵심 매개변수를 평가해야 합니다.
A 용접 설비 용접 중에 공작물을 고정 위치에 고정하는 정적 클램핑 장치입니다. 에이 용접 포지셔너 용접 중 또는 용접 사이에 공작물을 능동적으로 이동하고 회전시키는 전동 모션 시스템입니다. 고정 장치는 치수 정확성과 반복성을 우선시합니다. 포지셔너는 관절 접근성과 위치 최적화를 우선시합니다. 실제로 고정 장치는 두 가지 장점을 모두 얻기 위해 거의 항상 포지셔너에 장착됩니다.
다품종, 소량 응용 분야의 경우 그렇습니다. 코봇은 더 비용 효율적이고 유연할 수 있습니다. 그러나 협동로봇은 더 낮은 속도로 작동합니다(일반적으로 30~50% 느림 사람이 있을 때 안전 속도 제한으로 인해 용접 모드의 산업용 로봇보다) 더 낮은 탑재량을 운반합니다. 대량 전용 생산의 경우 기존의 6축 다관절 용접 로봇은 처리량, 듀티 사이클 및 용접당 장기적인 비용 측면에서 여전히 우수합니다.
표준 틸트 및 회전 포지셔너가 추가됩니다. 외부 축 2개 로봇 컨트롤러에 6축 로봇 셀의 총 조정 축이 8개가 됩니다. 양쪽 끝이 구동되는 헤드스톡-테일스톡은 2개의 축을 추가합니다. 관람차 포지셔너(프레임 고정 장치 회전)는 2~3개의 축을 추가합니다. 최신 로봇 컨트롤러는 최대 총 18~27개의 좌표축 , 복잡한 다중 로봇, 다중 포지셔너 셀을 가능하게 합니다.
모든 주요 아크 용접 공정은 용접 로봇과 함께 사용됩니다. MIG/MAG(GMAW) 가장 일반적이며 전체 로봇 아크 용접의 약 65%를 차지합니다. TIG(GTAW) 최고 품질이 요구되는 스테인레스 스틸, 티타늄에 사용됩니다. 플라즈마 용접 얇은 재료의 정밀 키홀 용접을 처리합니다. 레이저 용접 자동차와 전자 분야에서 빠르게 성장하고 있습니다. 수중호(SAW) 고증착 평면 용접을 위한 갠트리 데카르트 로봇에만 사용됩니다.
중간 규모 생산(연간 5,000~50,000개 부품)의 경우 포지셔너 통합 기능을 갖춘 완전한 로봇 용접 셀은 일반적으로 다음과 같은 투자 수익을 달성합니다. 18~36개월 . ROI는 인건비 절감(한 명의 작업자가 2~4대의 로봇을 감독하는 것과 4~8명의 수동 용접기를 감독하는 것), 재작업 비용 절감(결함률이 5~8%에서 1.5% 미만으로 감소), 처리량 증가(교대당 40~80% 더 많은 부품)에 의해 주도됩니다. 대량 자동차 애플리케이션은 종종 100% 미만의 ROI를 달성합니다. 12개월 .
예. 조정된 동작을 위해서는 포지셔너를 다음과 같이 구성해야 합니다. 외부 축 와in the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4~16시간 숙련된 통합자가 교정 및 테스트를 수행합니다. 일단 구성되면 로봇 프로그램은 포지셔너와 토치 모션을 자동으로 동기화하므로 별도의 포지셔너 프로그래밍이 필요하지 않습니다.
용접 포지셔너 그리고 다양한 용접 로봇의 종류 적절하게 조화되고 통합되면 혼자서는 달성할 수 없는 제조 역량을 제공하는 보완적인 기술입니다. 포지셔너는 모든 조인트가 항상 최적의 용접 위치에 있는지 확인합니다. 로봇은 수동 프로세스와 비교할 수 없는 속도와 품질 수준으로 일관되고 지치지 않는 실행을 제공합니다. 소형 협동로봇 및 틸트 포지셔너 셀을 갖춘 작업장을 마련하든, 대관람차 포지셔너와 20개의 다관절 로봇을 갖춘 대용량 자동차 점용접 라인을 엔지니어링하든, 성공의 열쇠는 포지셔너 유형, 로봇 아키텍처 및 용접 프로세스를 특정 부품 형상, 생산량 및 품질 요구 사항에 올바르게 일치시키는 데 있습니다.
40T 자동 정렬 용접 회전 기계는 견고한 원통형 공작물을 위해 특별히 설계된 고급 용접 위치 결정 장치입니다. 전동 트랙 이동 및 드리프트 방지 기능을 탑재하여 용접 시 안정적이고 정밀한 공작물 회전을 유지하여 고효율 및 고품질 용접을 실현합니다. 전기 트...
See Details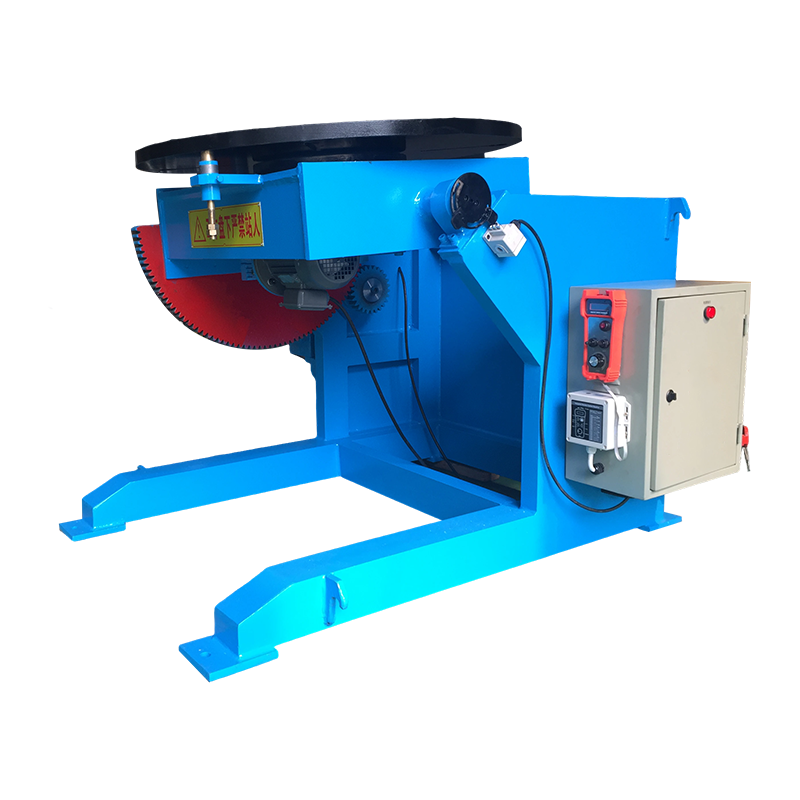
1T Conventional Welding Positioner는 1T급 공작물 용접을 위한 특화된 표준화 장비입니다. 기존의 변속기와 안정적인 하중 지지 설계를 채택하여 360° 연속 회전과 정밀한 각도 조정이 가능합니다. 전송 시스템은 균일한 회전 속도와 높은 ...
See Details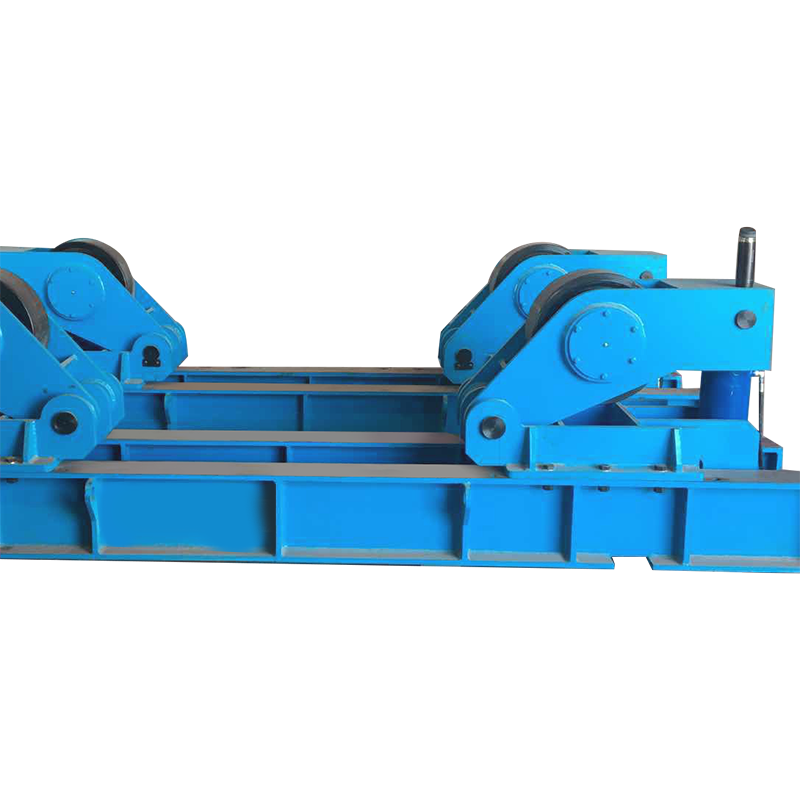
120T Fit Up Welding Rotator는 정격 하중이 120톤이며 대형 원통형 공작물을 조립하고 용접하기 위해 특별히 설계되었습니다. 장비는 마스터-슬레이브 롤러 조합 구조를 채택합니다. 전송 시스템은 롤러를 회전시켜 회전시키고 마찰을 사용하여 공작물이...
See Details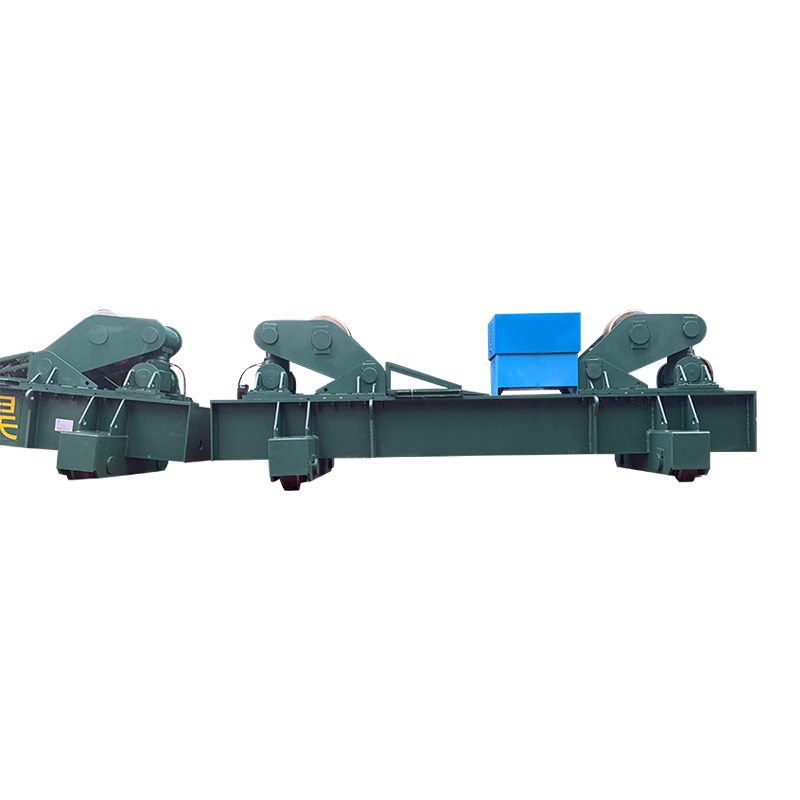
수동 궤도 운동을 갖춘 1000T Fit Up 용접 회전 장치는 정격 하중이 1,000톤이며 특히 초대형 원통형 공작물을 조립 및 용접하는 데 사용됩니다. 이 장비는 수동 레일 이동을 통합하고 고정밀 롤러 전송과 일치하여 공작물이 원활하게 회전하도록 구동하여 링 ...
See Details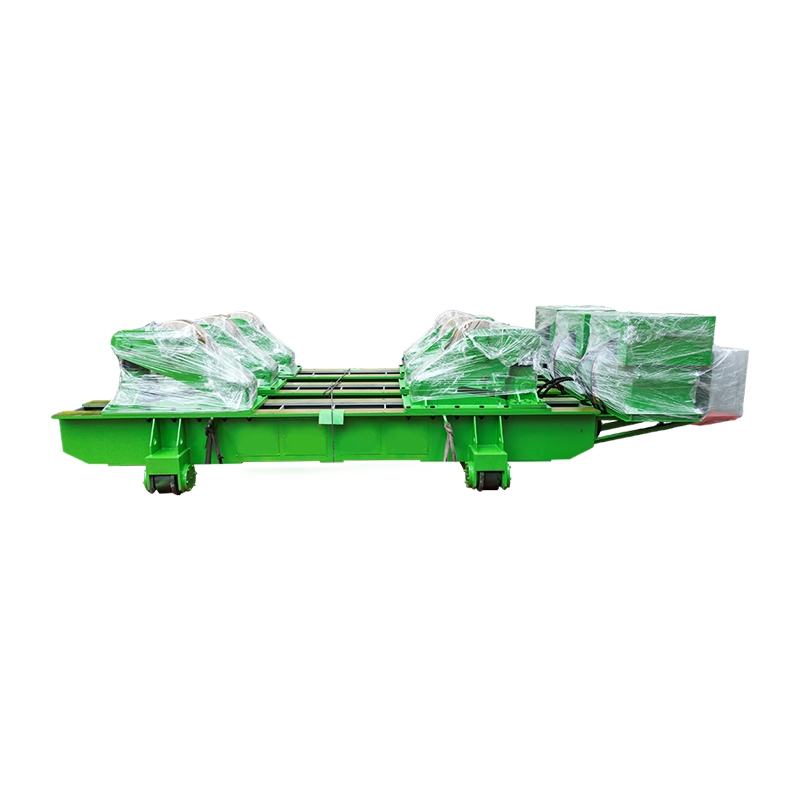
수동 궤도 운동을 갖춘 100T Fit Up 용접 회전 장치는 정격 하중이 100톤이며 특히 중형 및 대형 원통형 공작물의 조립 맞대기 용접에 사용됩니다. 장비에는 수동 레일 이동 기능이 장착되어 있으며 롤러 그룹은 마찰을 사용하여 공작물이 원활하게 움직이도록 정...
See Details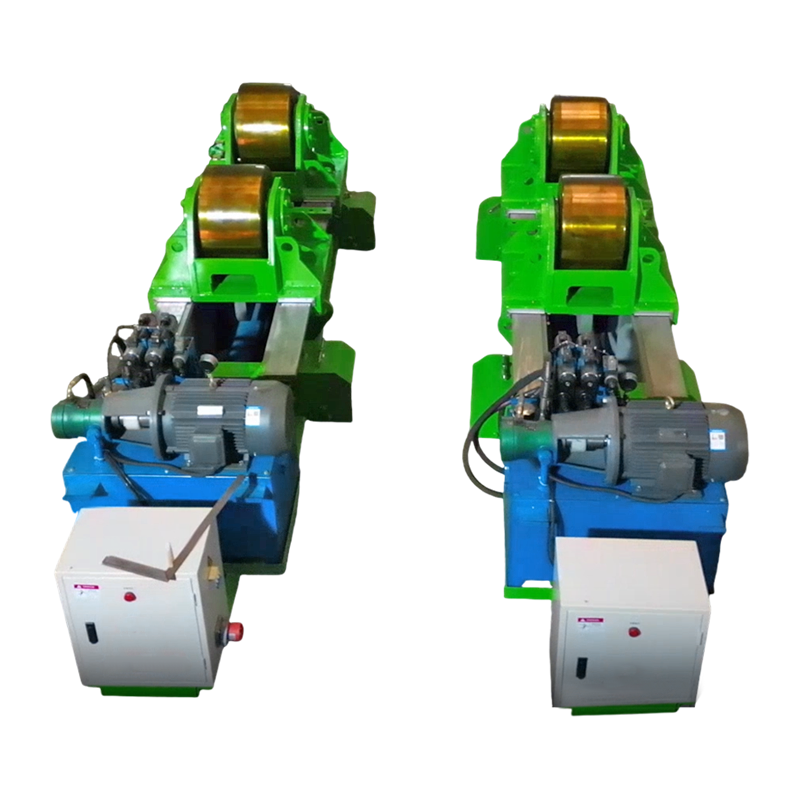
80T Fit Up 용접 회전 장치(수압 수평 추진 기능 포함)는 대형 원통형 공작물을 용접하고 조립하기 위한 특수 장비입니다. 압력용기, 풍력타워 등 중공업 분야에 적합합니다. 이 장비는 유압 드라이브와 3차원 조정 가능한 롤러 베이스를 사용하여 공작물의 변위,...
See Details저작권 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. 모든 권리 보유 Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com